Konstruekipaĵprovizanto de konstrumaŝinaj solvoj dum 30 jaroj.
Lingvo
Konstruekipaĵprovizanto de konstrumaŝinaj solvoj dum 30 jaroj.
La efikeco de kompaktiga ekipaĵo determinas ĉu pavimo atingas sian specifitan densecon, rigidecon kaj longdaŭran daŭrivon. Surloke, difektoj malofte devenas nur de materialo; ili tipe estas la rezulto de misagorditaj ŝoseruliloj, malĝustaj vibraj agordoj, malbona kunordigo kun pavimmaŝinoj aŭ neadekvata prizorgado de kritikaj komponantoj. Por inĝenieroj kaj kontrolistoj laborantaj kun vojkonstruaj maŝinoj, kompreni kiel kompaktiga ekipaĵo interagas kun asfalto aŭ granulaj tavoloj estas centra por kvalito-kontrolo.
Ĉi tiu teknika recenzo ekzamenas kiel malsamaj specoj de kompaktiga ekipaĵo influas pavimajn rezultojn, kial densecaj celoj foje ne estas atingitaj, kaj kiel rendimento povas esti optimumigita sen simple pliigi ruliĝajn trairojn. La fokuso estas praktika: decidoj pri la loko, maŝinaj agordoj kaj bontenaj faktoroj, kiuj rekte influas mezureblajn rezultojn.
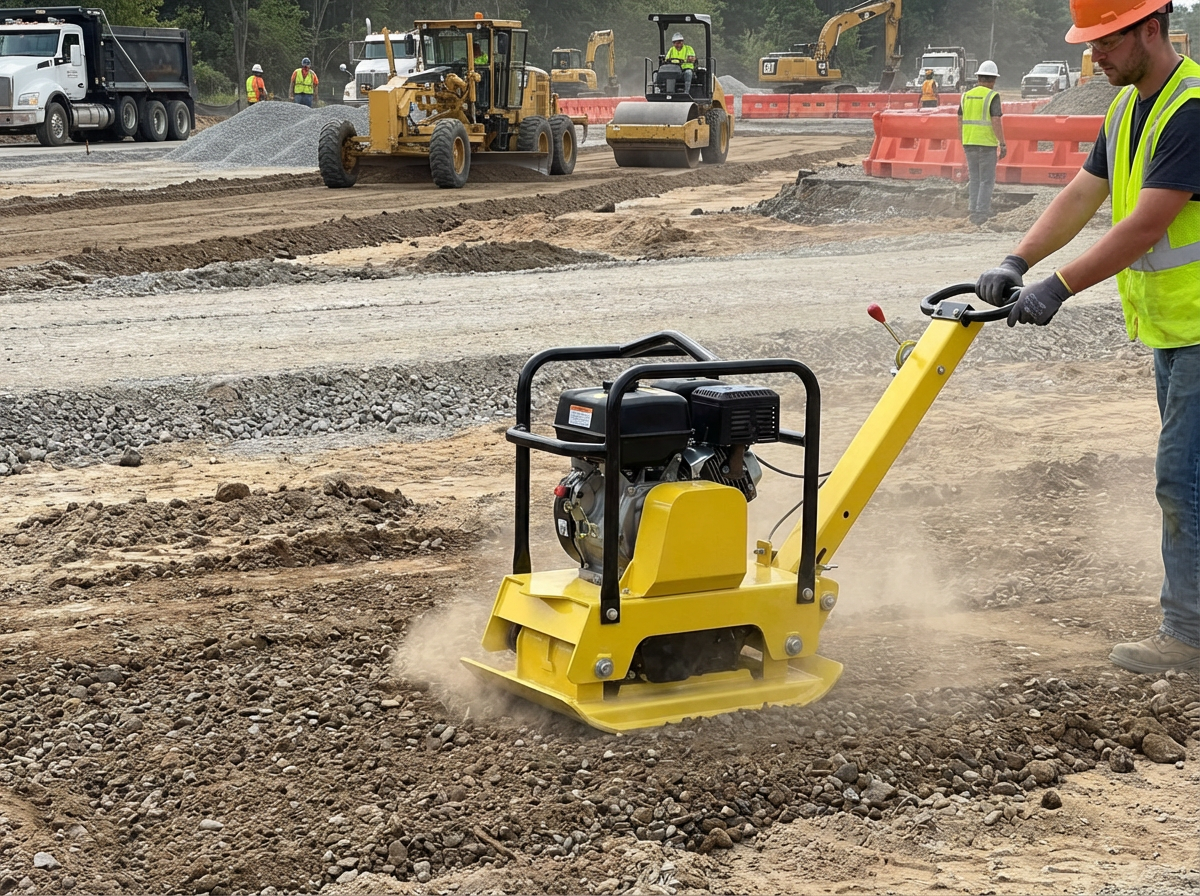
La kompaktiĝa agado estas regata de tri interagantaj elementoj: la konduto de la materialo, la energia enigo de la maŝino, kaj la tempigo. En asfalta pavimado, la disvolviĝo de denseco multe dependas de la temperaturo. Se la rulado komenciĝas tro malfrue, la miksaĵo perdas laboreblon kaj la interna frikcio pliiĝas, limigante la atingeblan densecon sendepende de la pezo de la rulpremilo. Male, troa energio aplikita je alta temperaturo povas kaŭzi delokiĝon de agregaĵoj.
Por granulaj bazoj, tavoldikeco kaj humidenhavo kontrolas kiel vibrada energio disvastiĝas. Dikaj leviĝoj postulas pli altan amplitudon por transdoni forton al pli profundaj zonoj, dum maldikaj tavoloj povas pli bone respondi al pli malalta amplitudo kun pli alta frekvenco. Vojkonstruaj maŝinoj tial devas esti adaptitaj ne nur al la materiala tipo sed ankaŭ al la leviĝa profundo kaj mediaj kondiĉoj.
Oni taksu la rendimenton per mezureblaj indikiloj: atingita denseca procento, rigideca modulo (kie inteligentaj sistemoj estas uzataj), surfaca glateco kaj homogeneco trans la larĝo de la leno. Izolitaj densecaj pintoj ne indikas bonan kompaktigon se ŝanĝiĝemo restas alta.
Vibraj ŝoserulpremiloj generas dinamikan forton per ekscentraj rotaciantaj masoj ene de la tamburo. Du parametroj dominas la rendimenton: frekvenco (vibradoj po minuto) kaj amplitudo (vertikala delokiĝo). Pli alta amplitudo pliigas la profundon de energia transdono, igante ĝin taŭga por dikaj grajnecaj bazoj. Pli malalta amplitudo kombinita kun pli alta frekvenco ĝenerale pli taŭgas por asfalttavoloj.
Malĝusta parigo de frekvenco kaj amplitudo povas produkti kontraŭproduktajn efikojn. Troa amplitudo ĉe maldikaj asfaltaj leviĝoj povas rompi agregaĵan strukturon aŭ krei surfacajn ŝiraĵojn. Nesufiĉa vibra energio kondukas al densecaj plateaŭoj eĉ post pluraj trairoj. Funkciigistoj devas adapti agordojn laŭ tavoldikeco, miksaĵspeco kaj matotemperaturo anstataŭ fidi je defaŭltaj agordoj.
Pneŭrulpremiloj aplikas kompaktiĝon per kneda ago. Anstataŭ vertikala frapo, ili generas lateralan partiklan movadon kaj surfacan sigeladon. En asfaltaj aplikoj, ĉi tiu mekanismo plibonigas interpartiklan kontakton kaj reduktas surfacajn malplenojn.
La kalibrado de la pneŭpremo estas kritika. Neegala premo rezultigas malkonsekvencan ŝarĝdistribuon kaj densecan varion. Ĉe varmaj miksaĵoj, pneŭmatikaj rulpremiloj ofte estas uzataj dum mezaj stadioj, kiam la materialo restas prilaborebla sed akiris komencan stabilecon per ŝtaltamburrulado.
Senmovaj rulpremiloj dependas nur de la pezo de la maŝino. Kvankam malpli oftaj por altproduktaj ŝoseaj laboroj, ili restas gravaj en urbaj medioj, kie vibra transdono devas esti kontrolita. Senmova kompaktigo ankaŭ povas esti utila sur sentemaj substratoj aŭ maldikaj tavoloj, kie vibra ago riskas difekton.
Elekti inter vibraj kaj statikaj reĝimoj devus esti konscia inĝeniera decido, ne defaŭlta funkciiga kutimo.
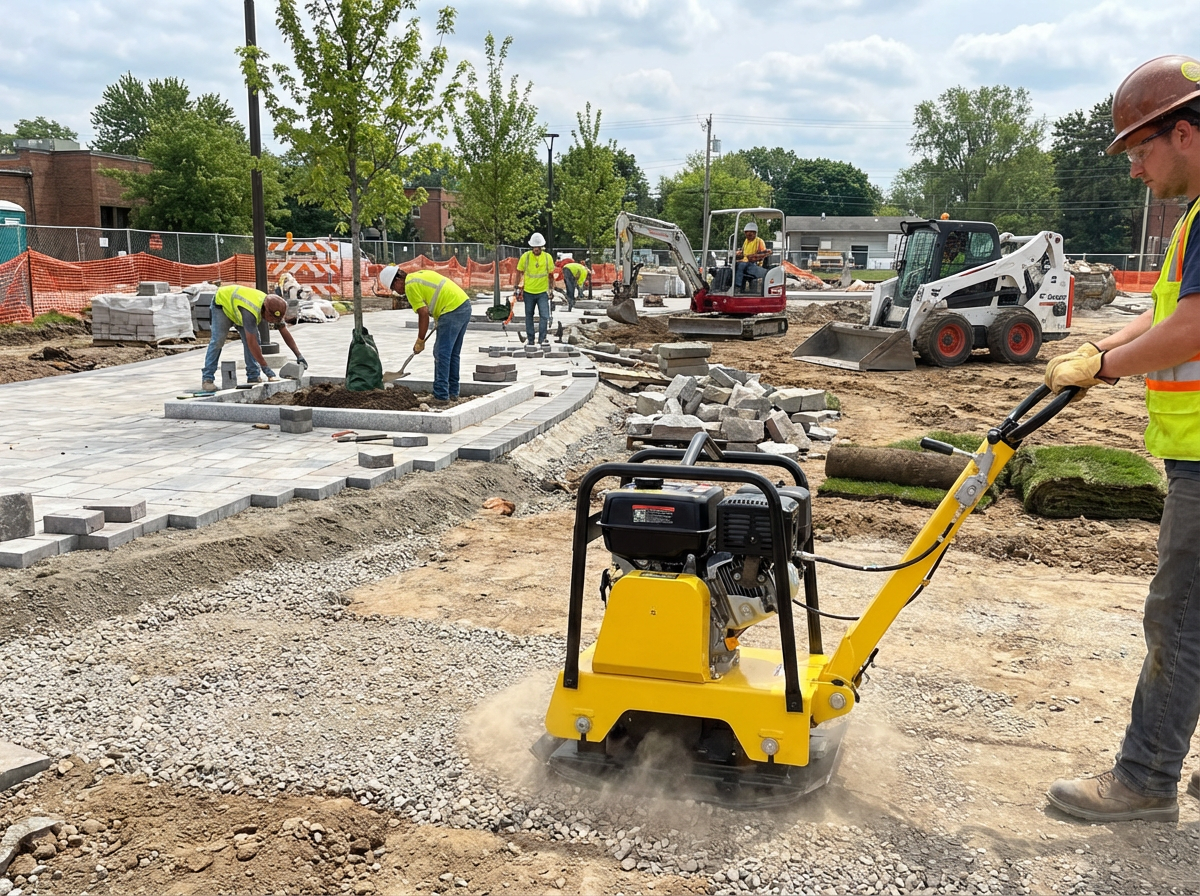
Mankoj en denseco ofte ŝuldiĝas al maltaŭga amplitudo aŭ frekvenco. Funkciigistoj povas uzi altan amplitudon dum la tuta ruliĝa sekvenco, supozante ke pli granda forto certigas pli bonan kompaktigon. En realeco, troa energio en pli postaj stadioj povas malstabiligi jam kompaktigitan materialon, reduktante la efikan densecon.
Rulpadronoj devas certigi kompletan kovron kun kontrolita interkovro. Hazardaj trairoj aŭ malkonsekvencaj vojaĝrapidoj reduktas kompaktigan homogenecon. Modernaj vojkonstruaj maŝinoj permesas programeblajn rulpadronojn, tamen ĉi tiuj funkcioj estas subuzataj en multaj lokoj.
Asfalta kompaktigo estas temperatur-sentema. Post kiam la mato malvarmiĝas sub sian optimuman fenestron, plia rulado donas minimuman densecan gajnon. Prokrastoj inter pavimmaŝinoj kaj ŝoserulpremiloj, precipe sur longaj distancoj aŭ en malvarmaj klimatoj, signife difektas la rendimenton de kompaktiga ekipaĵo.
Se al la suba tavolo mankas unuforma rigideco, la energio de la rulpremilo disipiĝas malegale. Tio kondukas al diferenciga denseco eĉ kiam la agordoj de la rulpremilo estas ĝustaj. Antaŭkompaktiga inspektado de la baza tavolo estas tial antaŭkondiĉo por fidinda surfaca kompaktigo.
Troa kompaktigo povas rompi agregaĵon aŭ peli ligilon supren, kreante surfacan fluiĝon. Ĉi tiuj difektoj foje estas misinterpretataj kiel nesufiĉa kompaktigo, kio instigas pliajn trairojn, kiuj plimalbonigas la problemon. Monitorado de densecaj tendencoj anstataŭ fidi je fiksaj trairaj nombroj helpas malhelpi ĉi tiun scenaron.
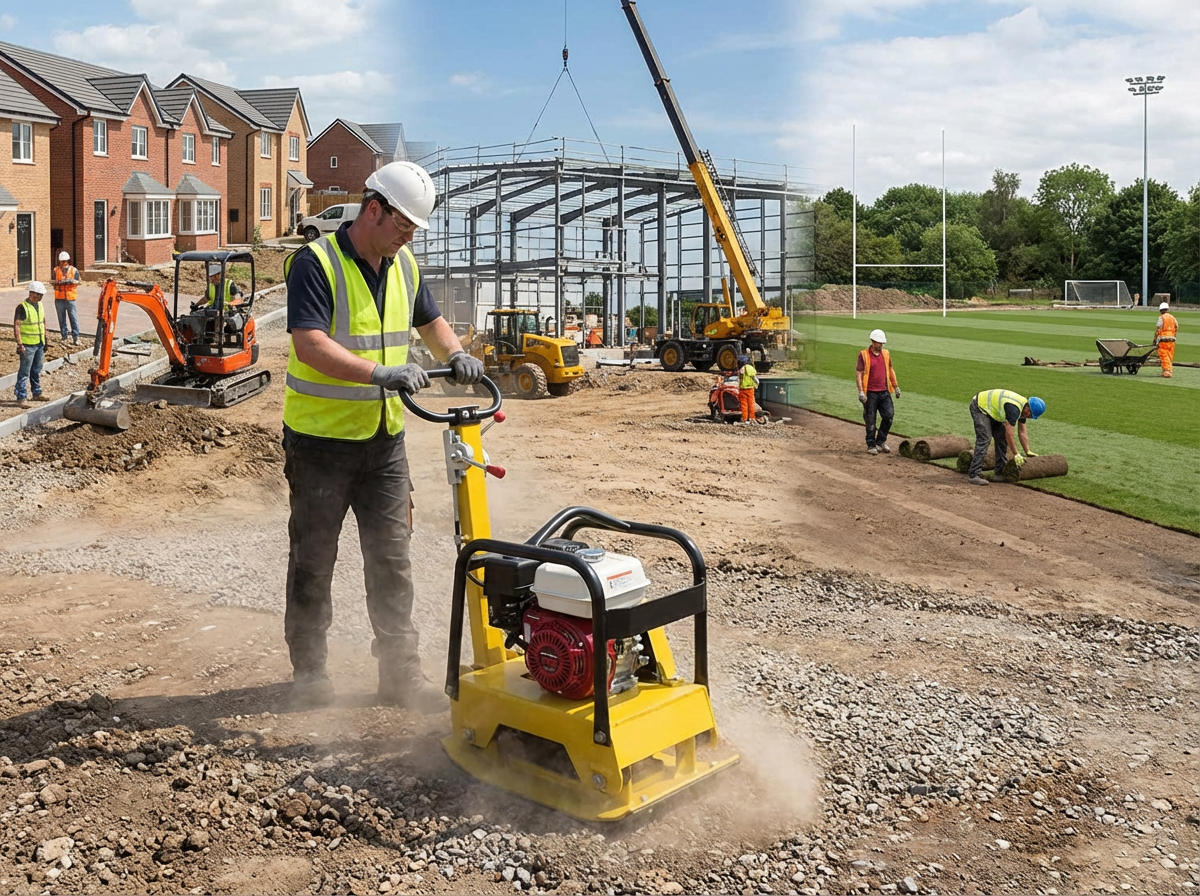
Pligrandigi la nombron da trapasoj levas la fuelkonsumon kaj plilongigas la daŭron de la projekto. Plibonigoj de efikeco anstataŭe devus fokusiĝi sur sinkronigado kaj kontrolo.
Adaptu la rendimenton de pavimmaŝino al la kapacito de la rulpremilo por eviti temperaturperdon.
Komencu ruliĝi tuj kiam la mato subtenas la rulpremilon sen delokiĝo.
Uzu ŝancelitajn rulpremilsekvencojn por konservi kontinuan kompaktiĝon ene de la temperaturfenestro.
Monitoru surfacan temperaturon uzante infraruĝajn sensilojn por gvidi tempigajn decidojn.
Inteligentaj kompaktigaj sistemoj povas registri nombrojn de trapasoj kaj datumojn pri rigideco, provizante vidajn mapojn de kovro. Kiam ĝuste interpretate, ĉi tiuj datumoj reduktas divenadon kaj malhelpas nenecesan riparadon.
Mekanika stato havas mezureblan efikon sur kompaktigajn rezultojn. Eluziĝo ene de la ekscentra vibra sistemo reduktas la efikan amplitudon, eĉ kiam la agordoj ŝajnas senŝanĝaj. Degradiĝo de la lagroj pliigas la vibrajn perdojn kaj povas enkonduki neregulan tamburmovadon.
La respondo de la hidraŭlika motoro influas la konstantecon de la vojaĝrapido. Fluktuanta rapideco ŝanĝas la interagadon de la vibra frekvenco kun la materialo. Ĉe pneŭmatikaj rulpremiloj, malĝusta pneŭŝveligo kondukas al neegala kontakta premo. Regula kalibrado kaj inspektado tial ne estas administraj taskoj, sed rendiment-kritikaj agadoj.
Sensiloj uzataj en inteligentaj kompaktigaj sistemoj ankaŭ postulas konfirmon. Drivaj aŭ kalibraj eraroj distordas rigidecajn legadojn, kondukante al malvera fido pri la atingo de denseco.
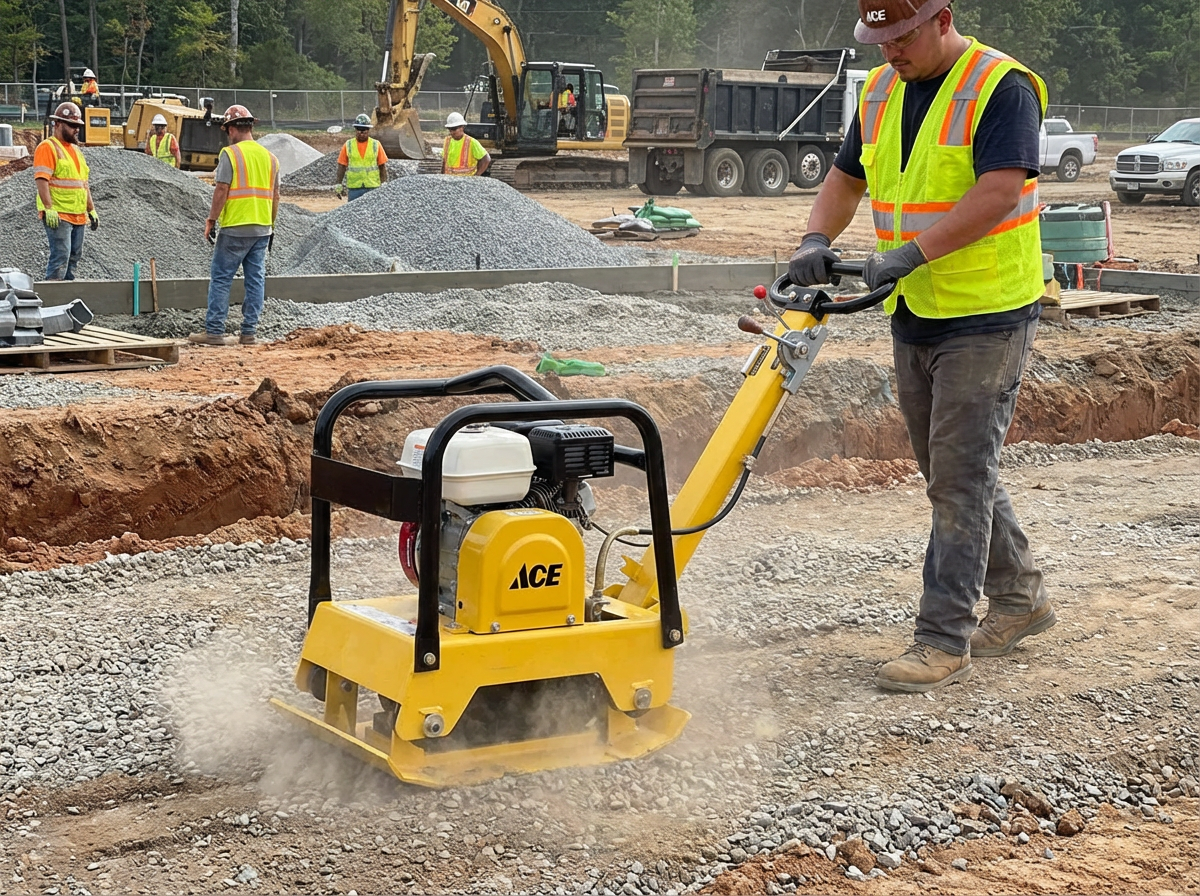
Inteligenta kompaktigo integras akcelometrojn kaj enkonstruitan datumtraktadon por taksi materialan rigidecon en reala tempo. Male al tradiciaj metodoj, kiuj dependas nur de nuklea denseca testado post rulado, ĉi tiuj sistemoj provizas kontinuan retrosciigon dum funkciado.
Tamen, inteligenta kompaktigo ne forigas la bezonon de inĝeniera juĝo. Rigidecvaloroj devas esti interpretataj kune kun temperaturdatumoj, materialaj ecoj kaj tavoldikeco. Blinda fido al montritaj metrikoj povas produkti misgvidajn konkludojn se kalibrado aŭ randkondiĉoj ne estas konsiderataj.
Kiam integritaj en disciplinitan kadron de kvalito-kontrolo, inteligentaj sistemoj plibonigas travideblecon kaj reduktas ŝanĝiĝemon tra grandaj projektoj.
Dum infrastrukturaj specifoj plifortiĝas kaj daŭripovaj celoj intensiĝas, la efikeco de kompaktigaj ekipaĵoj estos taksata ne nur laŭ atingita denseco, sed ankaŭ laŭ energiefikeco kaj datumspurebleco. La integrado de pavimmaŝinoj kaj ŝoserulpremiloj en kunordigitajn ciferecajn laborfluojn verŝajne fariĝos norma praktiko.
Por inĝenieroj kaj riparteamoj, la prioritato restas klara: kompreni la interagadon inter maŝinaj agordoj, materiala konduto kaj kondiĉoj de la ejo. Vojkonstruaj maŝinoj liveras fidindajn rezultojn kiam iliaj kapabloj konformas al inĝenieraj principoj anstataŭ rutinaj kutimoj. De la unua paŝo ĝis la fina denseca konfirmo, kompaktigo restas kontrolita procezo, ne mekanika ripeto.

